TG-M90 Crawler per Ispezione Automatica di Misurazione dello Spessore della Parete con EMAT
Descrizione Strutturale
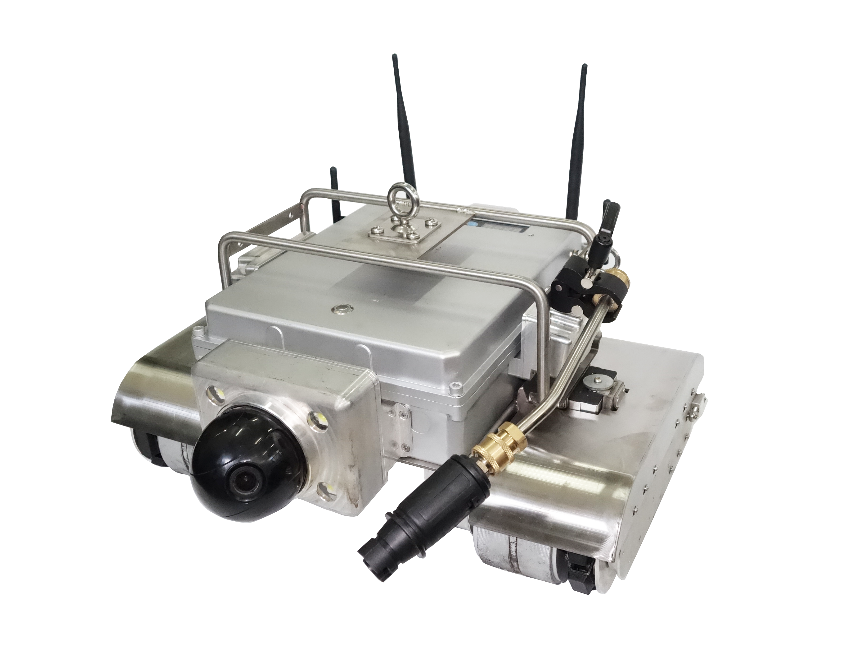
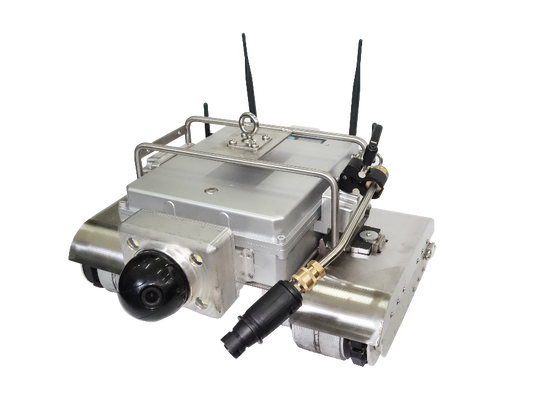
1. Struttura del Corpo del Robot

2. Composizione del Sistema di Controllo
2.1 Scatola di Controllo
2.2 Sistema di Controllo
2.3 Software di Gestione del Sistema
Il software del sistema di gestione intelligente del robot di ispezione è integrato nel sistema di controllo terminale, consentendo il monitoraggio in tempo reale dei dati di misurazione dell'immagine e dello spessore, il controllo del robot, la pianificazione del percorso e l'esportazione dei dati di misurazione dello spessore e dei dettagli della traiettoria.
Istruzioni per l'Uso
3.1 Istruzioni di Installazione
① Collegamento cavi:
a) Innanzitutto, collegare la scatola di controllo al corpo del robot utilizzando una ruota di avvolgimento;
b) Successivamente, collegare la porta di ricarica della scatola di controllo all'alimentazione;
c) Sia la scatola di controllo che il robot sono dotati di batterie, che possono essere utilizzate collegandole a una fonte di alimentazione o caricandole e utilizzandole in modalità wireless.
② Installazione del dispositivo di posizionamento:
1) Innanzitutto, installare le due antenne di posizionamento UWB N-type nere da 2.4G sull'interfaccia dell'antenna sulla parte superiore del corpo del robot;
2) Successivamente, installare due antenne WIFI nere con interfaccia SMA da 2.4G sulle interfacce dell'antenna su entrambi i lati del corpo del robot;
3) Infine, sono state installate le stazioni base, una in ciascuno dei quattro angoli dell'area della parete raffreddata ad acqua da testare.
③Installazione del dispositivo anticaduta:
Il dispositivo anticaduta deve essere sospeso in alto e utilizzato in basso. I due dispositivi anticaduta sono sospesi sui morsetti del tubo su entrambi i lati della parete raffreddata ad acqua, e l'altra estremità del dispositivo anticaduta è collegata al supporto sopra il robot.
Prima dell'uso, assicurarsi di verificare che il dispositivo anticaduta sia collegato saldamente e funzioni correttamente, e testare il blocco 2-3 volte (metodo di test di blocco: estrarre la fune di sicurezza a velocità normale, dovrebbe emettere un suono "click". Tirare con forza la fune di sicurezza, dovrebbe bloccarsi. Quando la si rilascia, la fune di sicurezza dovrebbe ritrarsi automaticamente. Se la fune di sicurezza non si ritrae completamente, estrarre una piccola porzione della fune di sicurezza e quindi rilasciarla). Se viene riscontrata un'anomalia, interrompere immediatamente l'uso.
2. Istruzioni Operative
2.1 Test di accensione
① L'interruttore di illuminazione ausiliaria del robot si trova sul corpo del robot. Prima di iniziare il lavoro, accendere prima l'interruttore della luce.
② Fare clic sul pulsante "Switch" nell'angolo in basso a destra della scatola di controllo. Le tre spie verdi sulla scatola di controllo, "Walk", "Manual" e "Power On", si accenderanno, indicando lo stato iniziale e l'accensione normale.
3.2.2 Camminata del robot
① Controllo da tastiera
Il robot è impostato di default in modalità di controllo manuale all'avvio. La selezione di "Walk" abilita il movimento veloce, mentre la selezione di "Test" abilita il movimento lento. Il robot può essere controllato per muoversi avanti, indietro, girare e fermarsi utilizzando i tasti direzionali fisici sulla scatola di controllo.
② Controllo software
Fare clic su "Robot Control" sulla homepage del software di gestione per accedere all'interfaccia operativa. È possibile controllare il movimento del robot tramite il software e visualizzare la posizione di movimento del robot in modo sincrono nel sistema di coordinate.
2.3 Pianificazione del percorso
Fare clic su "Path Planning" sulla homepage del software di gestione per impostare il percorso di camminata del robot. Il robot può quindi muoversi automaticamente lungo il percorso preimpostato e le coordinate del robot verranno visualizzate sulla pagina.
2.4 Ispezione visiva
① Il sistema di ispezione visiva è composto principalmente da due parti. Adotta un design integrato, consentendo l'uscita simultanea di tre viste panoramiche da diverse direzioni e una vista ravvicinata, supportando la funzionalità di collegamento panoramico. Il pan-tilt-zoom (PTZ) della telecamera ravvicinata viene regolato e zoomato tramite una scatola di controllo, posizionando l'area di ispezione al centro dell'immagine. Il raggio di illuminazione infrarossa può raggiungere fino a 10 metri. La risoluzione e la frequenza dei fotogrammi massime possono raggiungere 1920×1080@30fps.
② Il software di sistema principale può visualizzare immagini ambientali e dati di misurazione dello spessore in tempo reale. Facendo clic sul pulsante di controllo pan-tilt sull'interfaccia software si controlla la rotazione a 360° e la messa a fuoco elettrica della telecamera, soddisfacendo i requisiti per l'osservazione ingrandita di aree locali. Facendo clic su "Number of Window Separations" è possibile selezionare la visualizzazione delle immagini acquisite da una o più telecamere.
③ L'interruttore di illuminazione si trova sul corpo del robot. Quando è acceso, facilita l'osservazione dello stato operativo e del percorso del robot in ambienti poco illuminati.
④ Durante l'ispezione, è possibile fare clic su "Capture Image" o "Start Recording" per scattare foto e video di difetti. Al termine dell'ispezione, esportare le informazioni sull'immagine, i dati di misurazione dello spessore e i dettagli della traiettoria.
3.2.5 Misurazione dello spessore ultrasuoni elettromagnetici
① Fare clic sul pulsante "Test" sulla scatola di controllo e il robot entrerà in modalità di misurazione dello spessore.
② Il corpo del robot è dotato di un modulo di misurazione dello spessore a ultrasuoni, che non richiede agente di accoppiamento e consente alla superficie del pezzo di avere incrostazioni, ruggine superficiale e irregolarità inferiori a 2 mm; può misurare in modo continuo e rapido lo spessore della parete e trasmetterlo stabilmente alla scatola di controllo.
③ Durante l'operazione di ispezione, il sensore di spessore del corpo del robot può adattarsi a tubi della parete raffreddata ad acqua di diverse specifiche e realizzare la misurazione continua dello spessore di tubi della parete raffreddata ad acqua di diversi diametri.
④ I dati di misurazione dello spessore possono essere visualizzati sullo schermo della scatola di controllo in tempo reale, e i dati di misurazione dello spessore supportano anche la query dei dati storici.
3.2.6 Funzione di marcatura
Quando viene rilevata un'anomalia, la vernice può essere spruzzata sulla superficie della parete del tubo utilizzando la funzione di marcatura per contrassegnare il punto di guasto, in modo che il punto di guasto possa essere rapidamente localizzato e riparato.
3.2.7 Sistema di posizionamento di precisione
Il telaio del robot è dotato di un modulo di riconoscimento del tubo. Quando la direzione di movimento del robot è nella direzione positiva dell'asse X, il conteggio aumenta di 1 per ogni tubo che attraversa; quando la direzione di movimento del robot è nella direzione negativa dell'asse X, il conteggio diminuisce di 1 per ogni tubo che attraversa. Questo modulo di conteggio può localizzare la posizione del tubo corrispondente a ciascun set di dati di misurazione dello spessore, ottenendo un posizionamento accurato dei dati di misurazione dello spessore e della traiettoria di movimento.
3.2.8 Pulizia ad alta pressione dell'acqua
Il corpo del robot è dotato di un modulo di pulizia ad alta pressione dell'acqua per eseguire la pulizia ad alta pressione dell'acqua sulla sezione a spirale, sulla sezione diritta e sulla tramoggia per ceneri inclinata della parete raffreddata ad acqua. La pressione può raggiungere fino a 10 MPa, utilizzata per rimuovere polvere e coke superficiali, ponendo le basi per le successive operazioni di ispezione. L'interruttore di pulizia si trova sulla pompa dell'acqua ad alta pressione.
La pistola ad alta pressione e il tubo dell'acqua sono fissati sul lato anteriore destro del robot tramite una staffa, e il tubo dell'acqua è collegato alla pompa dell'acqua. Quando la pompa dell'acqua ad alta pressione è accesa, la pistola dell'acqua si muove con il robot lungo il banco di tubi della parete raffreddata ad acqua per pulire la superficie della parete del tubo.
3.3 Guasti e Soluzioni
① Guasto elettrico
I robot possono presentare malfunzionamenti come danni alla scheda elettronica, guasti al motore e rottura dei cavi. Questi malfunzionamenti possono causare malfunzionamenti o cadute del robot, come il robot che diventa incontrollabile, la scatola di controllo che non risponde all'accensione, la scatola di controllo che non riceve alimentazione, nessuna trasmissione di immagini e dati di misurazione dello spessore che non vengono restituiti normalmente.
Soluzione: Ispezionare la parte danneggiata e sostituirla.
②Dati di misurazione dello spessore inaccurati
Causa: La polvere magnetica della parete raffreddata ad acqua potrebbe aver contaminato la sonda, portando a misurazioni dello spessore inaccurate.
Soluzione: Pulire la sonda del misuratore di spessore. Se il problema persiste, eseguire più test per verificare se il misuratore di spessore stesso è difettoso.
③ Guasto del software
Il software di sistema potrebbe presentare crash del programma, perdita di dati o errori di aggiornamento del software, che potrebbero causare malfunzionamenti del robot o l'impossibilità di connettersi alla rete.
Soluzione: Reinstallare il software, ripristinare i dati di backup e verificare la connettività di rete.
4. Parametri tecnici e indicatori di prestazione
Corpo del robot
Dimensioni: 490mm*483mm*249mm
Peso: 27,5 kg
Carico massimo: 40 kg
Alimentazione: DC48V, 12Ah (AC220V)
Telecamera: 1920*1080
Velocità massima di camminata: 5 m/min
Velocità di camminata per misurazione spessore: 2 m/min
Precisione di posizionamento: ±2cm
Può girare sul posto
Grado di impermeabilità: IP65
Angolo di inclinazione: 120°
Pressione di pulizia: 10 MPa
Parametri di misurazione dello spessore
Intervallo di misurazione: 0.8~300mm
Precisione di misurazione dello spessore: 0.1mm
5. Lista di imballaggio
|
Numero di serie
|
Nome componente
|
quantità
|
Numero di serie
|
Nome componente
|
quantità
|
|
1
|
Corpo del robot
|
1 unità
|
10
|
Pistola ad alta pressione, tubo dell'acqua
|
1 set
|
|
2
|
scatola di controllo
|
1 unità
|
11
|
robot
Scatola di imballaggio principale
|
1
|
|
3
|
scatola di controllo
Caricabatterie 48V
|
1
|
12
|
Scatola di imballaggio pistola ad alta pressione
|
1
|
|
4
|
Ontologia
Caricabatterie 24V
|
1
|
13
|
Scatola di imballaggio dispositivo anticaduta
|
1
|
|
5
|
Cavo di collegamento da 2 metri
|
1 articolo
|
14
|
mouse
|
1
|
|
6
|
Cavo di collegamento + bobina
|
1 set
|
15
|
Caricabatterie stazione base di localizzazione
|
2
|
|
7
|
Stazione base di posizionamento UWB
|
4
|
16
|
Manuale del prodotto +
Lista di imballaggio del prodotto
|
1 copia
|
|
8
|
Dispositivo anticaduta
|
2 set
|
1 7
|
Certificato del prodotto
|
1 copia
|
|
9
|
Dispositivo di spruzzatura ad alta pressione dell'acqua
|
1 unità
|
18
|
Scheda di garanzia del prodotto
|
1 copia
|

 Il tuo messaggio deve contenere da 20 a 3000 caratteri!
 Italian