|
Dettagli:
|
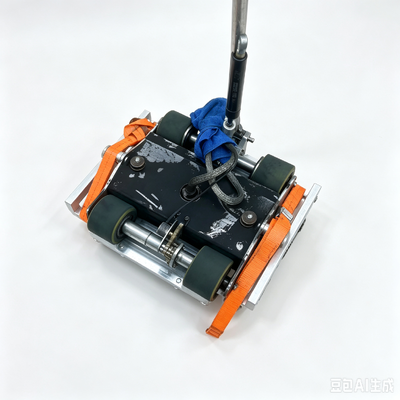
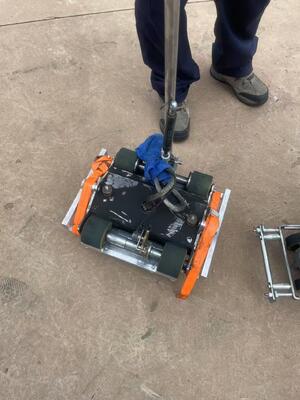
| Principio: | Principio di perdita | Metodo di guida: | Azionamento del motore di CC |
|---|---|---|---|
| Velocità di scansione: | 0,5 m/s (fisso) | ||
| Evidenziare: | 192 MLF Sonde a bobina di Hall,vasca di fondo della piastra,scanner di perdite magnetiche |
||
| Parametro | Specifiche |
|---|---|
| Principio | Principio di dispersione magnetica |
| Numero di sonde | 192 sonde a bobina Hall MLF e 64 sonde Hall LMA |
| Larghezza di scansione | 300 mm |
| Lunghezza massima di scansione | 30 metri |
| Precisione di posizionamento | ±3 mm o ±0,04% (lunghezza di scansione di 8 metri) |
| Metodo di guida | Guida a motore DC |
| Velocità di scansione | 0,5 m/s (fissa) |
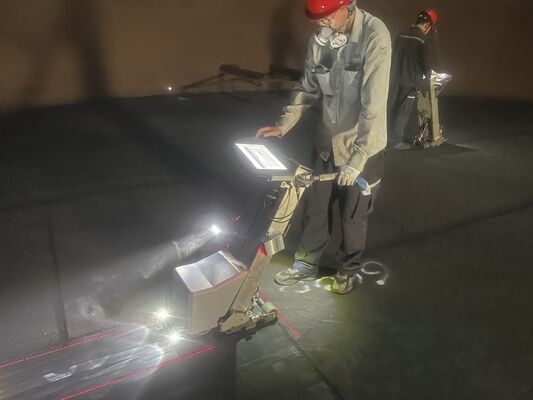
| Efficienza di rilevamento | 9 metri quadrati/minuto |
| Intervallo di spessore | Modalità di disegno: massimo 12,5 mm Modalità di arresto automatico: 16 mm |
| Proprietà del rivestimento trasparente | Potere penetrante elevato; può penetrare rivestimenti non ferromagnetici fino a 6 mm di spessore |
| Sensibilità massima | 20% di corrosione dello spessore della piastra di fondo del serbatoio |
| Precisione del difetto | ±5% dell'equivalente di valutazione |
| Capacità minima di rilevamento dei difetti | Foro Φ2 mm, con una profondità del 50% dello spessore della piastra |
| Difetti sulla superficie superiore e inferiore | Può determinare se la corrosione si trova sulla superficie o sul lato inferiore della piastra di base |
| Archiviazione dati | Disco rigido del computer o disco rigido esterno USB |
| Analisi in tempo reale | Visualizza le dimensioni della corrosione del difetto, le coordinate X/Y specifiche e la posizione della superficie del difetto |
| Alimentazione | Batteria ricaricabile da 12 V CC con caricabatterie intelligente a 220 V |
| Peso | Circa 45 kg |
| Software | Software di acquisizione e analisi dati in tempo reale, software di analisi e reporting |
Persona di contatto: Ms. Shifen Yuan
Telefono: 8610 82921131,8618610328618
Fax: 86-10-82916893